この記事で分かること
半導体搬送装置大手のローツェの利益増
半導体搬送装置大手のローツェは、2026年10月8日に2027年2月期第2四半期累計(2026年3月〜8月)決算を発表し、あわせて2027年2月期通期の業績予想および配当予想を大幅に上方修正しました。
AIサーバー向け半導体(GPUやHBMなど)の生産拡大に伴い、ウエハ搬送装置やEFEM(ウエハ移載装置)などの半導体搬送装置の受注・出荷が計画を大幅に上回って推移しています。
半導体搬送装置とは何か
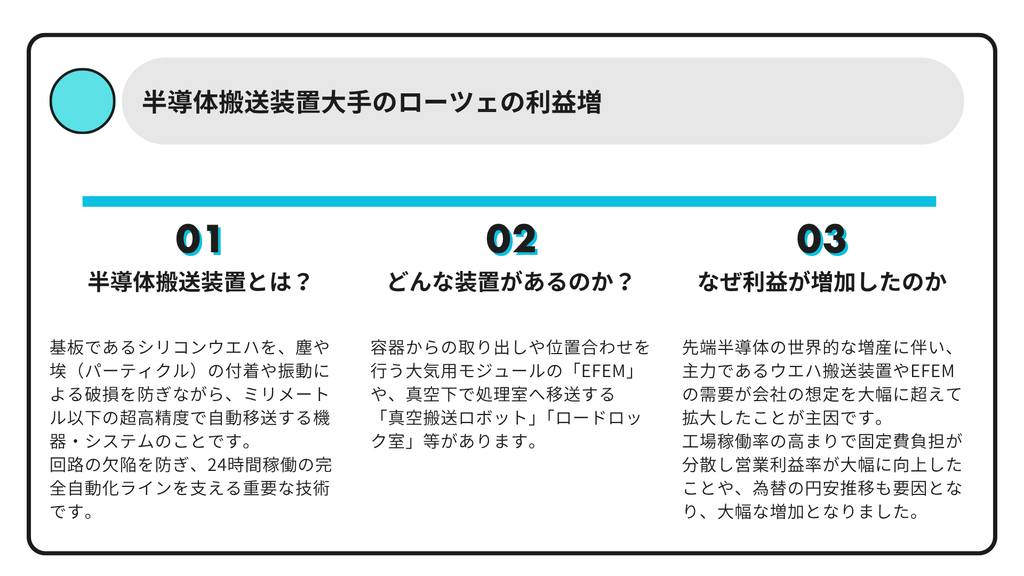
半導体搬送装置とは、半導体製造工場において、基板であるシリコンウエハ(またはウエハを納めた密閉容器)を、塵や埃(パーティクル)の付着や振動による破損を防ぎながら、ミリメートル以下の超高精度で自動移送する機器・システムのことです。
半導体の回路パターンはナノメートル(10億分の1メートル)単位で刻まれるため、人間の目に見えない微小なゴミが1つ付着するだけでも欠陥(歩留まり低下)に繋がります。
そのため、クリーンルーム内での搬送はすべて専用の自動搬送装置によって行われます。
搬送装置の2つの主要カテゴリ
半導体搬送装置は、工場内の役割によって大きく2種類に分けられます。
| 分類 | 主な役割と技術 | 該当する装置・機器 | 主な関連企業 |
| 1. 装置内搬送 (モジュール・ロボット) | 製造装置の入口や内部で、ウエハを1枚ずつ取り出し、加工室(チェンバー)へ高精度に移載する。 | ・ウエハ搬送ロボット(大気用/真空用) ・EFEM(装置前置モジュール) ・Loadport(密閉容器開閉口) | ローツェ、Brooks Automation など |
| 2. 工程間(工場内)搬送 (AMHS) | 工場全体の天井レールや床上を自動走り、ウエハを25枚収納した密閉容器(FOUP)ごと次の処理装置へ運ぶ。 | ・OHT(天井走行式無人搬送車) ・AGV/AMR(自動搬送車) | ダイフク、村田機械(Muratec)など |
なぜAI時代に搬送装置の需要が高まっているのか?
- 先端パッケージング(CoWoS等)の普及
生成AI用チップ(GPU+HBM)の製造では、複数のチップや再配線層を立体的に結合する複雑な工程が入ります。これに伴い、極薄化したウエハや角型基板などを繊細に移送する専用EFEMや高精度ロボットの必要性が急増しています。 - 真空環境下での搬送ニーズ
EUV(極端紫外線)露光やALD(原子層堆積)など、最先端の薄膜・露光プロセスは真空状態で行われます。空気抵抗や汚れのない真空チェンバー内で正確に動く「真空搬送ロボット」は技術的ハードルが高く、参入障壁となっています。 - ウエハの大口径化と重量増
標準的な300mmウエハを25枚入れたケース(FOUP)は数kg以上の重さになり、人手による搬送は不可能です。完全自動化(AMHS)と装置側インターフェース(EFEM)の連携が必須となっています。
半導体製造工程において、埃や振動から微細なウエハを守りながら、工場内の装置間や装置内部へミリ以下の超高精度で自動移送する機器のこと。回路の欠陥を防ぎ、24時間稼働の完全自動化ラインを支えます。
装置内搬送にはどんな装置があるのか
装置内搬送(インツール・トランスファー)は、プロセス処理を行う各種製造装置の内部、または装置入口でウエハを高精度に移載・管理するシステム群です。主に大気雰囲気エリア、真空雰囲気エリア、そしてその境界をつなぐインターフェース機器で構成されます。
1. EFEM(Equipment Front End Module:装置前置モジュール)
製造装置の「顔」となる大気雰囲気下の標準化搬送プラットフォームです。主に以下のユニットで構成されます。
- ロードポート(Load Port)
天井搬送車(OHT)から渡された密閉容器(FOUP)を受け取り、外気を遮断したまま自動で扉を開閉してウエハを抜き出せる状態にする受け入れ台。 - 大気搬送ロボット(Atmospheric Robot)
EFEM内部(クリーン大気・窒素パージ空間)で、FOUPからウエハを取り出し、アライナーやロードロックへ渡すアームロボット。高速かつ低発塵な動作が求められます。 - ウエハアライナー(Wafer Aligner)
ウエハの外周にある切り欠き(ノッチ)を光学センサーで検出・回転させ、Sub-μm〜μmレベルで正確な位置と角度合わせ(オリエンテーション)を行う装置。
2. 真空搬送システム(Vacuum Transfer Subsystem)
エッチング、スパッタ、CVD、ALDなど、真空環境下で処理を行うプロセス装置の内部で機能する搬送系です。
- ロードロック室(Load Lock Chamber)
大気(EFEM側)と真空(処理チェンバー側)の緩衝ゾーン。ウエハを入れた後、高速で真空引き(または窒素復圧)を行い、メインプロセス室の真空度を損なわずにウエハを出入りさせます。 - トランスファーチェンバー(Transfer Chamber)
真空ロボットが配置される中心的な空間。放射状に複数のプロセスチェンバーが接続される「クラスタツール構造」のハブとなります。 - 真空搬送ロボット(Vacuum Robot)
10⁻⁵ Paレベルの高真空や高温・腐食性ガス環境下で、パーティクルや脱ガスを出さずにウエハを精密移載するロボットアーム。磁気ドライブや特殊耐熱・低発塵アーム(耐熱セラミックや高剛性リンク等)が用いられます。
3. ウエハ調整・ソーティング系装置
搬送途中でウエハの管理や状態補正を行う専用装置です。
- ウエハソーター / トランスファー(Wafer Sorter / Wafer Transfer)
複数FOUP間でのウエハの並べ替え、抜き取り検査用の抽出、キャリア入れ替え(プラスチック容器から耐熱石英キャリア等へ)を自動で行う装置。 - IDリーダ(Wafer OCR)
ウエハ表面や裏面にレーザー刻印されたシリアルナンバー(バーコード・QRコード・文字列)をカメラで自動読み取り、トレーサビリティを確保するモジュール。 - ウエハフリッパー(Wafer Flipper)
両面プロセスや裏面研磨(BG)、再配線層(RDL)形成などのために、ウエハの表裏を反転させる機構。
先端プロセス(CoWoS・HBM等)に伴う進化
近年は、薄化されたウエハ(20〜30μm厚)やサポートガラス基板、ガラスコア基板(角型パネル)を扱うため、静電チャック(ESC)や伯東/ベルヌーイ非接触エンドエフェクターを備えた非接触・低ストレスのハンドリング機構、さらには銅の酸化を防ぐための全系窒素(N₂)パージ型EFEMの採用が急速に進んでいます。
容器からの取り出しや位置合わせを行う大気用モジュールの「EFEM(ロードポート・アライナー含む)」や、真空下で処理室へ移送する「真空搬送ロボット」「ロードロック室」、整理用のソーター等があります。
なぜ利益が大きく増加したのか
ローツェの当期純利益が約98%増(前期比約2倍の377億7,900万円)へと大きく上振れた背景には、構造的な需要拡大とメーカー特有の採算改善(稼働率向上)が同時に噛み合った理由があります。
1. 売上の上振れ(トップラインの大幅拡大)
生成AI(GPUやHBMなど)向け先端半導体の世界的な増産に伴い、主力であるウエハ搬送装置やEFEM(装置前置モジュール)の需要が会社の想定を大幅に超えて拡大しました。
- 通期売上高の見通しが1,590億円から1,800億円へと約210億円積み増し(前期比+39.8%)となったことが、利益を直接押し上げる最大の原動力となりました。
2. 工場稼働率の向上と「営業利益率」の大幅改善(作れば作るほど儲かる構造)
製造業においては、売上が工場キャパシティの上限近くまで増えると、家賃や設備減価償却費・固定人件費などの「固定費」が分散されるため、売上の増分以上に利益率が急改善します。
- 今回の売上急増により自社工場の稼働率が高水準で推移した結果、営業利益の見通しは381億円から531億円(前期比+70.4%)へと拡大し、営業利益率は約24%から約29.5%へ劇的に上昇しました。
3. 為替(円安)効果と販管費コントロール
想定していた為替レートよりも円安水準で推移したことが海外売上比率の高い同社にとって追い風となったほか、売上成長に対して販売管理費の増加を抑制できたことが最終利益(純利益)の上振れに貢献しました。
売上が1.4倍になったのに対し、利益率の向上(オペレーティング・レバレッジ)が効いたことで、最終的な純利益が約2倍(98%増)へと拡大する結果となりました。
生成AI向け先端半導体の投資拡大に伴い、ウエハ搬送装置の受注・出荷が想定超で急増。工場稼働率の高まりで固定費負担が分散し営業利益率が大幅に向上したことや、為替の円安推移などが利益を倍増させました。
コメント