この記事で分かること
Walden Roboticsの産業用AIロボット
トヨタ自動車は米国の研究開発拠点であるTRI(Toyota Research Institute、トヨタ・リサーチ・インスティテュート)から、製造・産業用ロボット開発部門をスタートアップとしてWalden Roboticsとしてスピンアウト(分離・独立)させています。
Walden Roboticsは人型(ヒューマノイド)の二足歩行を追求するアプローチとは異なり、工場・物流現場での実用性を最優先した設計となっています。
トヨタは2028年以降、グローバル約60工場・40万台規模の設備・ロボット刷新を見据えており、Walden Roboticsのような高度なAI汎用ロボットを現場に組み込むことで、省人化と生産性向上を図る構想です。
Walden Roboticsのロボットの特徴は何か
Walden Roboticsが開発する産業用AIロボットは、「二足歩行の姿形」ではなく「実際の現場で即戦力となる実用性と学習速度」を徹底的に追求した点が最大の特徴です。
1. 人型(ヒューマノイド)を追わない実用重視のハードウェア
二足歩行型のヒューマノイドロボットは複雑なバランス制御が必要でコストが高く、転倒リスクも伴います。
- 車輪型ベース + 堅牢なマニピュレーター(作業アーム):移動効率と安定性が最も高い車輪型(移動プラットフォーム)を採用し、その上に高度な作業を行うアームとハンド(手部)を搭載しています。
- 既存の工場・倉庫へ即座に適応:過度なインフラ改修を行わずに、既存の生産ラインや物流現場にそのまま組み込んで人と並んで作業できる設計です。
2. 大規模行動モデル(LBM: Large Behavior Model)による汎用性
トヨタ・リサーチ・インスティテュート(TRI)時代から培われたロボット向けAI基盤モデル「LBM」を心臓部に搭載しています。
- 少量データでの高速学習:事前に学習済みのLBMを活用することで、新しい作業(部品のピッキング、不規則な形状の掴み込み、組み立てなど)を教える際に必要なデータ量を従来の3分の1〜5分の1に削減できます。
- 多様な物体への対応:柔軟物(配線やシートなど)や形状のばらつきがある部品でも、物理的特性を理解してリアルタイムに適切な力加減で動作します。
3. 「現場で働きながら育つ」自律学習・人間協調モデル
完成されたプログラムを事前に組み込んで動作させる従来の産業用ロボットとはアプローチが異なります。
- 現場での追加学習:実際の作業環境で経験を積みながら、ミスや環境の変化(部品の配置ズレや光の反射など)に自律的に適応します。
- Human-in-the-Loop(人間のサポート連携):ロボットが判断に迷った場合は人間が遠隔操作などで一時的に支援し、その修正データを即座に次の学習モデルへと反映させる運用体制を備えています。
4. トヨタの製造現場に最適化された信頼性
- 実機データによる鍛え上げ:コンセプト段階ではなく、すでにトヨタの北米製造工場などの生産ラインで実機が試験稼働しており、世界最高峰の改善(カイゼン)現場で収集された高品質な作業データによって磨かれています。
- 高稼働率と安全設計:24時間稼働に耐えうる耐久性と、作業員の近くでも安全に稼働するセンサリング技術を融合させています。
Walden Roboticsのロボットは、過度な見栄え(人型)を削ぎ落とし、「LBMによる高い自律適応力」と「現場で即機能する車輪型ベース」を組み合わせた、産業特化の即戦力型物理AIです。
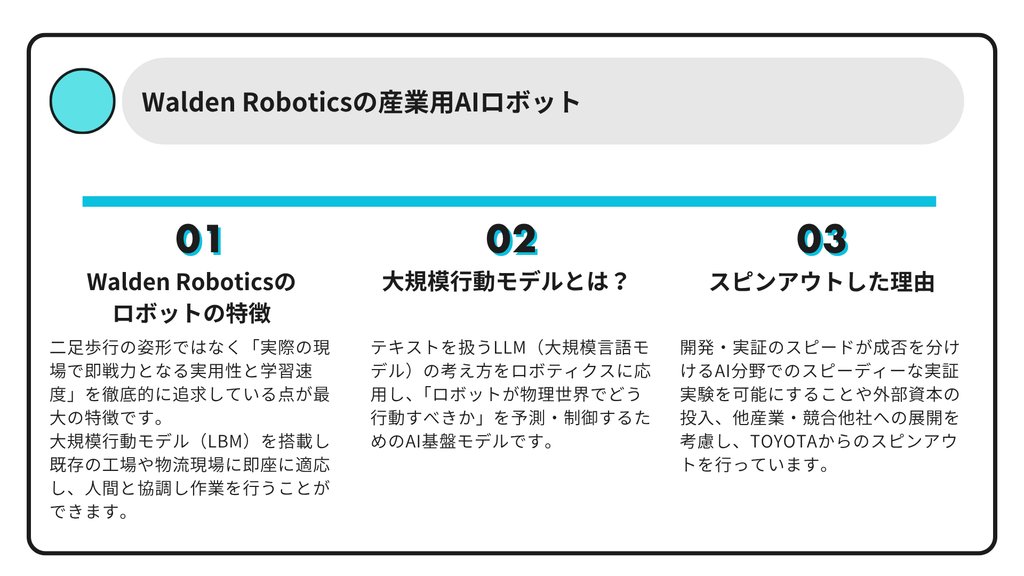
Walden Roboticsのロボットは、人型ではなく実用的な車輪型を採用し、大規模行動モデル(LBM)を搭載しています。既存の工場や物流現場に即座に適応し、人間と協調しながら作業を通じて自律的に進化する点が特徴です。
大規模行動モデルとは何か
大規模行動モデル(LBM: Large Behavior Model)とは、テキストを扱うLLM(大規模言語モデル)の考え方をロボティクスに応用し、「ロボットが物理世界でどう行動すべきか」を予測・制御するためのAI基盤モデルです。
1. 従来プログラムとの根本的な違い
| 項目 | 従来のロボットプログラム | 大規模行動モデル(LBM) |
| 動作の仕組み | ルールベース(すべての動きや条件分岐を人間がコード化) | 学習ベース(膨大な行動データからパターンを獲得) |
| 未知の状況への対応 | 事前に想定していない環境変化や物体に対応不能 | 未知の物体や環境変化に対しても自律的に応急適応 |
| 教示(ティーチング) | 作業ごとに数日〜数週間の個別プログラミングが必要 | わずかな実演(VRや遠隔操作)で数分〜数時間で習得 |
2. 主な技術的メカニズム
- マルチモーダル入力の統合
- カメラ画像(視覚)、触覚センサ(力加減)、プロンプト(指示文や目的)を同時に入力とし、「次にとるべき関節の角度や出力」を確率的に予測して出力します。
- 拡散モデル(Diffusion Model)等の応用
- 画像生成AIで使われる技術を「ロボットの軌道生成」に応用することで、複雑で滑らかな物理動作を高精度に生成できます。
- 事前学習と転移学習
- 多様な作業データをあらかじめ汎用モデルとして学習(事前学習)させておくため、新しいタスクを覚えさせる際は少量の微調整データ(ファインチューニング)だけで適応可能です。
3. なぜ今注目されているのか?
従来の産業用ロボットは「同じ動作を正確に繰り返す」ことは得意でしたが、「形状が毎回異なる部品」「柔らかい配線や布」「乱雑に積まれた物体」の扱いが苦手でした。
LBMの登場により、人間が手作業で行っていたような不確実性の高い作業(組立・ピッキング・梱包など)を汎用的に自動化できるようになり、Physical AI(物理AI)時代のキーテクノロジーとして製造・物流業界で急速に実装が進んでいます。
大規模行動モデル(LBM)とは、言語モデルの考え方を物理動作に応用したロボット用AI基盤モデルです。カメラ映像や触覚データから「次にとるべき行動」を予測・制御し、未知の環境や複雑な作業にも自律適応します。
なぜスピンアウトしたのか
トヨタ自動車がTRIからWalden Roboticsをスピンアウト(分離・独立)させたのには、巨大自動車メーカーの枠にとどまらない事業スピードの向上と外部エコシステムの獲得という明確な戦略的理由があります。
1. 意思決定と開発の「スタートアップ速度」への引き上げ
巨大企業の内部では、予算承認、安全規格審査、意思決定に重厚なプロセスが必要です。
- スピード勝負のAI分野:物理AI(Physical AI)の領域は急速に進化しており、開発・実証のスピードが成否を分けます。
- 迅速な経営判断:独立したスタートアップとすることで、経営陣が即座に投資や技術方針のピボット(転換)を行える体制にしました。
2. 外部資本(ベンチャーキャピタル等)の導入と技術評価の高揚
自社のR&D予算だけに頼るのではなく、グローバルの外部資金を活用して成長を加速させる狙いがあります。
- シードラウンドで3億ドル(約450億〜480億円)という巨額資金調達に成功し、11億ドルの評価額(ユニコーン規模)を獲得しました。
- 自社勘定のR&Dコストを抑えつつ、市場での適正な企業価値を背景に大規模な事業展開が可能になります。
3. トヨタ以外の「他産業・競合他社」への横展開
トヨタの完全子会社や社内部門のままだと、他メーカーや他業界(航空・物流など)が導入を敬遠する恐れがありました。
- オープンなプラットフォーム化:独立企業にすることで、Boeing(航空)やPrologis(物流施設)、Samsung(電子機器)といった他業種のトップ企業から出資を受け、パートナーシップを組みやすくなりました。
- 自動車製造だけでなく、世界の製造・物流インフラ全般を支える「汎用プラットフォーム」を目指すための必須のステップです。
4. 高度AI人材の獲得とインセンティブ設計
シリコンバレーやグローバルでのAI・ロボティクスエンジニアの獲得競争は極めて激化しています。
- 大企業の標準的な給与体系では、優秀なAI研究者を引き留めることが困難です。
- スピンアウトにより株式報酬(ストックオプション等)を用意できるため、トップクラスのAI人材を惹きつけ、引き留めるためのインセンティブ設計が可能になりました。
5. NVIDIAなどキープレイヤーとの戦略的提携
NVIDIAやAIインフラ企業のCoreWeaveなどを出資者・パートナーとして巻き込むことで、最先端のGPU計算資源や物理AIの協業環境を即座に確保できるメリットもありました。
トヨタ本体の知見や製造現場(北米工場)という「強力な実証の場」は残しつつ、「資金調達」「人材獲得」「他産業への展開」を最も効率的に進めるためにスタートアップとして独立させたというのが最大の理由です。
開発速度の向上と高度AI人材の獲得、そして外部資本の導入が主な理由です。独立することでトヨタ以外の航空や物流など他産業へ横展開しやすくなり、NVIDIA等と組んで世界基準のAIロボット基盤を目指します。
コメント